EN

ระบบควบคุมแบบ PID สำหรับสกูตเตอร์ไฟฟ้า: ภาพรวมที่เข้าใจง่ายสำหรับผู้ซื้อ
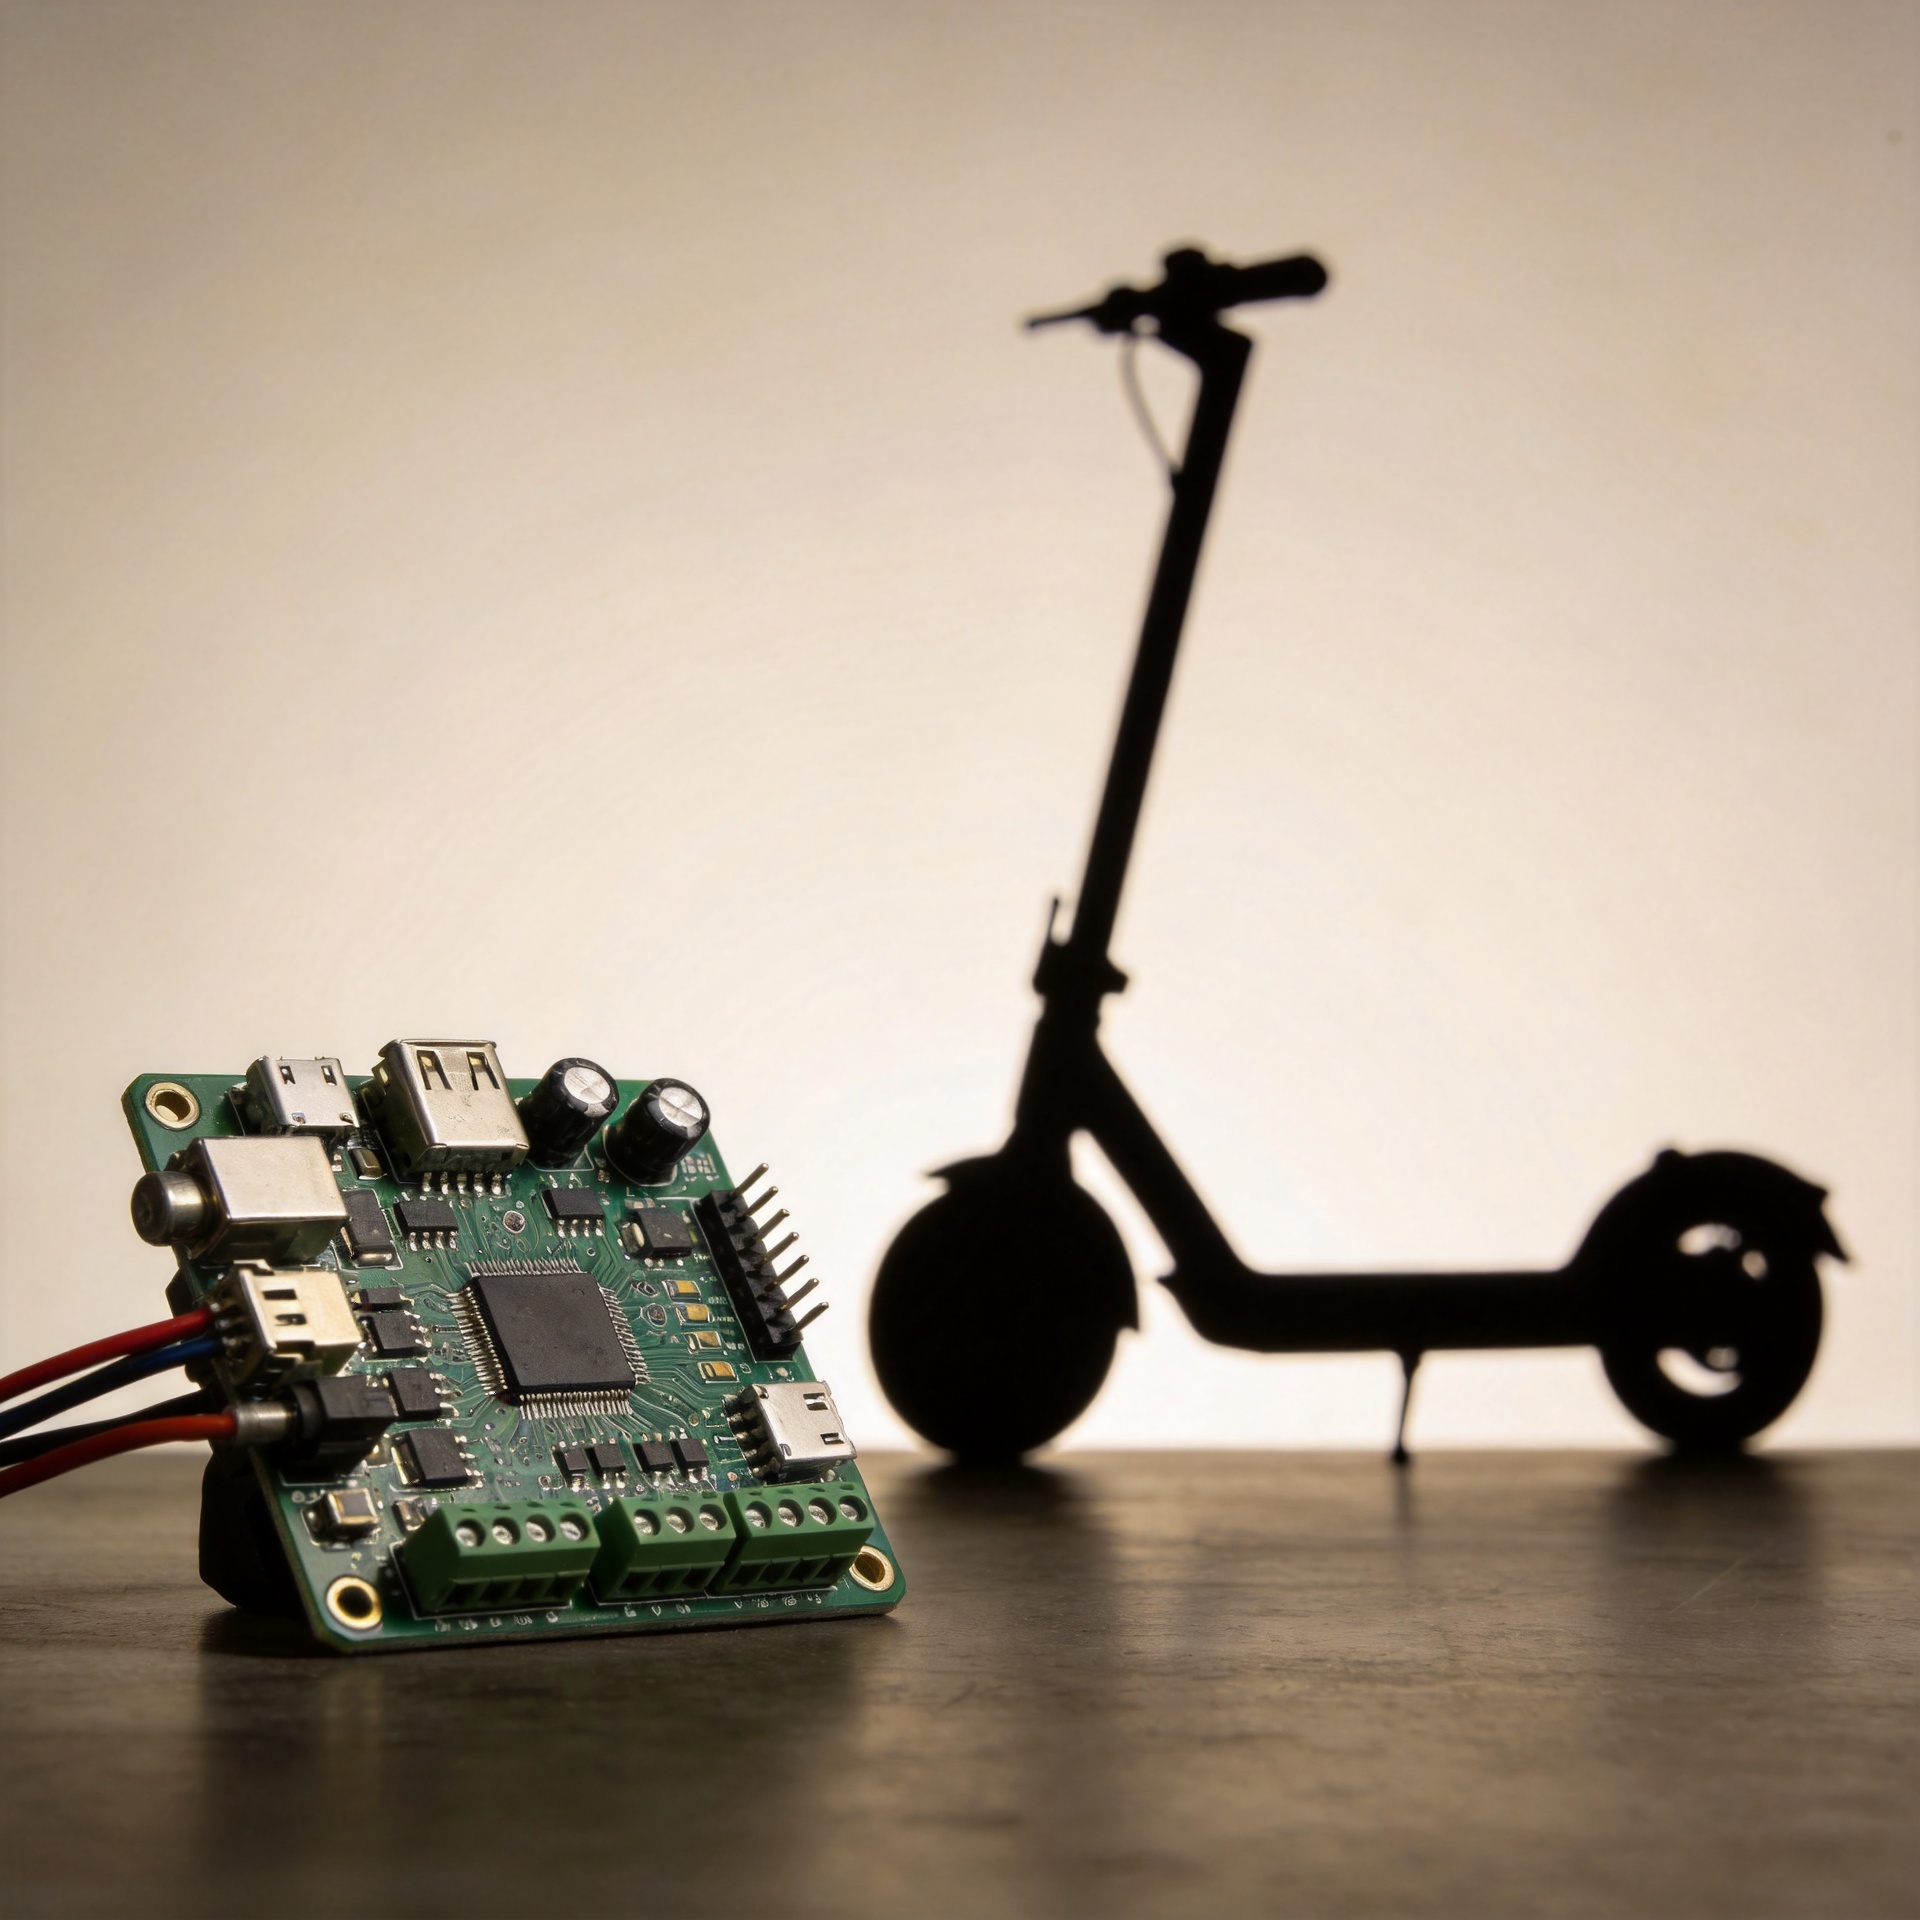
เอ ระบบควบคุมแบบ PID มักทำให้ซับซ้อนเกินความจำเป็นได้ง่าย สำหรับผู้ซื้อ การเข้าใจระบบนี้ในเชิงปฏิบัติว่าเป็นส่วนหนึ่งของตรรกะอิเล็กทรอนิกส์ที่ช่วยให้สกู๊ตเตอร์ตอบสนองต่อคำสั่งความเร็วอย่างมีการควบคุมนั้นมีประโยชน์มากกว่า แทนที่จะมองว่าเป็นการอัปเกรดแบบมหัศจรรย์หรือชิ้นส่วนแยกต่างหากที่สามารถติดตั้งกับสกู๊ตเตอร์ทุกรุ่นได้ ให้มอง ระบบควบคุมแบบ PID เป็นเพียงหนึ่งในหลายส่วนของระบบควบคุมโดยรวม ซึ่งประกอบด้วยมอเตอร์ แบตเตอรี่ เครื่องควบคุมความเร็ว (throttle) และเซนเซอร์
ในฐานะที่ปรึกษาด้านเทคนิคที่ทำงานกับอะไหล่สกู๊ตเตอร์ไฟฟ้า ฉันเริ่มต้นด้วยการจับคู่ก่อนพูดถึงการปรับแต่ง แผงควบคุมสำรองอาจดูคล้ายคลึงกับแผงอื่นมาก แต่กลับไม่เหมาะสมกับยานพาหนะนั้นๆ คำถามที่มีประโยชน์จึงไม่ใช่ “แผงนี้ระบุว่าเป็น PID หรือไม่?” แต่เป็น “แผงนี้ ระบบควบคุมแบบ PID สามารถทำงานร่วมกับสัญญาณไฟฟ้าและสัญญาณย้อนกลับ (feedback signals) ของสกู๊ตเตอร์คันนี้ได้อย่างปลอดภัยหรือไม่?”
ระบบควบคุม PID ทำหน้าที่อะไร — อธิบายด้วยภาษาธรรมดา
PID ย่อมาจาก proportional, integral และ derivative ในลูปย้อนกลับแบบทั่วไป ตัวควบคุมจะเปรียบเทียบผลลัพธ์ที่ต้องการ เช่น ความเร็วเป้าหมาย กับผลลัพธ์ที่วัดได้จากสกู๊ตเตอร์ ระบบควบคุมแบบ PID จากนั้นปรับคำสั่งให้ลดช่องว่างลง ส่วนสัดส่วน (proportional) ตอบสนองต่อช่องว่างในปัจจุบัน ส่วนอินทิกรัล (integral) พิจารณาช่องว่างที่ยังคงมีอยู่ต่อเนื่องกันไปตามเวลา และส่วนดิฟเฟอเรนเชียล (derivative) ตอบสนองต่ออัตราการเปลี่ยนแปลงของช่องว่าง
บนสกูตเตอร์ไฟฟ้า การนำไปใช้งานจริงอาจแตกต่างกันไปตามการออกแบบของตัวควบคุม (controller) ซึ่ง ระบบควบคุมแบบ PID อาจมีส่วนร่วมในการควบคุมความเร็ว การจัดการกระแสไฟฟ้าของมอเตอร์ หรือฟังก์ชันแบบปิดห่วง (closed-loop) อื่น ๆ แต่ไม่ได้หมายความว่าตัวควบคุมทุกตัวจะมีการเปิดเผยพารามิเตอร์สามตัวให้ผู้ขับขี่ปรับแต่งได้ หลายรุ่นรวมการควบคุมความเร็วกับการควบคุมกระแสไว้ภายในระบบเดียวกัน ดังนั้นผู้ซื้อจึงควรหลีกเลี่ยงการสรุปว่าเมนูหนึ่งรายการที่มองเห็นได้จะแสดงภาพรวมทั้งหมด
เหตุใดผู้ซื้อจึงสังเกตเห็นตรรกะการควบคุม
การจับคู่ที่เหมาะสม ระบบควบคุมแบบ PID สามารถช่วยให้สกูตเตอร์ตอบสนองได้สม่ำเสมอมากขึ้นเมื่อเงื่อนไขการโหลดหรือสภาพถนนเปลี่ยนแปลง แต่นั่นไม่ได้หมายความว่าผู้ซื้อควรคาดหวังผลลัพธ์ด้านประสิทธิภาพที่โดดเด่นเพียงจากการเปลี่ยนตัวควบคุมเท่านั้น เงื่อนไขของแบตเตอรี่ ลักษณะเฉพาะของมอเตอร์ ขนาดล้อ ซอฟต์แวร์ฝังตัว (firmware) ความต้านทานของสายไฟ และสัญญาณย้อนกลับจากเซนเซอร์ ล้วนมีผลต่อผลลัพธ์สุดท้าย
สำหรับร้านซ่อมหรือผู้ซื้อชิ้นส่วน คุณค่าเชิงปฏิบัติอยู่ที่การวินิจฉัย หากสกู๊ตเตอร์มีอาการเร่งกระตุก สะดุด ไม่สามารถรักษาระดับความเร็วได้ หรือตอบสนองต่อคำสั่งจากคันเร่งได้ไม่ดี สาเหตุอาจเกิดจากคันเร่ง สายไฟ เซ็นเซอร์ฮอลล์ แบตเตอรี่ มอเตอร์ หรือคอนโทรลเลอร์ การเปลี่ยนบอร์ดโดยไม่ตรวจสอบส่วนอื่นของระบบอาจทำให้ข้อบกพร่องเพียงจุดเดียวกลายเป็นปัญหาความเข้ากันได้
ระบบควบคุมแบบ PID เทียบกับชิ้นส่วนรอบข้าง
| องค์ประกอบ | สิ่งที่มันมีส่วนร่วม | การตรวจสอบของผู้ซื้อ |
|---|---|---|
| บอร์ดควบคุม | ขับเคลื่อน ระบบควบคุมแบบ PID และตรรกะพลังงาน | ยืนยันรุ่น แรงดันไฟฟ้า ขีดจำกัดกระแสไฟฟ้า ขั้วต่อ และความคาดหวังเกี่ยวกับเฟิร์มแวร์ |
| แบตเตอรี่ | จ่ายแรงดันไฟฟ้าและกระแสไฟฟ้าให้กับระบบทั้งหมด | ต้องจับคู่แรงดันไฟฟ้าที่ระบุไว้ ห้ามสมมุติว่าบอร์ดที่มีแรงดันไฟฟ้าสูงกว่าจะใช้แทนกันได้ |
| มอเตอร์ | แปลงคำสั่งไฟฟ้าให้เป็นการเคลื่อนไหว | ตรวจสอบชนิดของมอเตอร์ แรงดันไฟฟ้าที่กำหนด สายเฟส และการจัดเรียงเซ็นเซอร์ฮอลล์ |
| คันเร่ง | ส่งคำขอความเร็วของผู้ขับขี่ | ตรวจสอบตัวเชื่อมต่อและระยะสัญญาณ ไม่ใช่เพียงแค่สีของสายไฟ |
| หน้าจอแสดงผลหรือแผงควบคุม | อาจแลกเปลี่ยนการตั้งค่าหรือข้อมูลสถานะกับตัวควบคุม | ยืนยันความเข้ากันได้ของการสื่อสารเมื่อเกี่ยวข้อง |
การเปรียบเทียบนี้อธิบายเหตุผลที่ ระบบควบคุมแบบ PID ควรประเมินในระดับยานพาหนะ บอร์ดหนึ่งอาจเปิดทำงานได้ แต่ยังคงแสดงพฤติกรรมคันเร่งผิดพลาด หรือขาดฟังก์ชันการแสดงผล เนื่องจากชิ้นส่วนรอบข้างไม่สามารถสื่อสารกันได้ตามที่คาดไว้
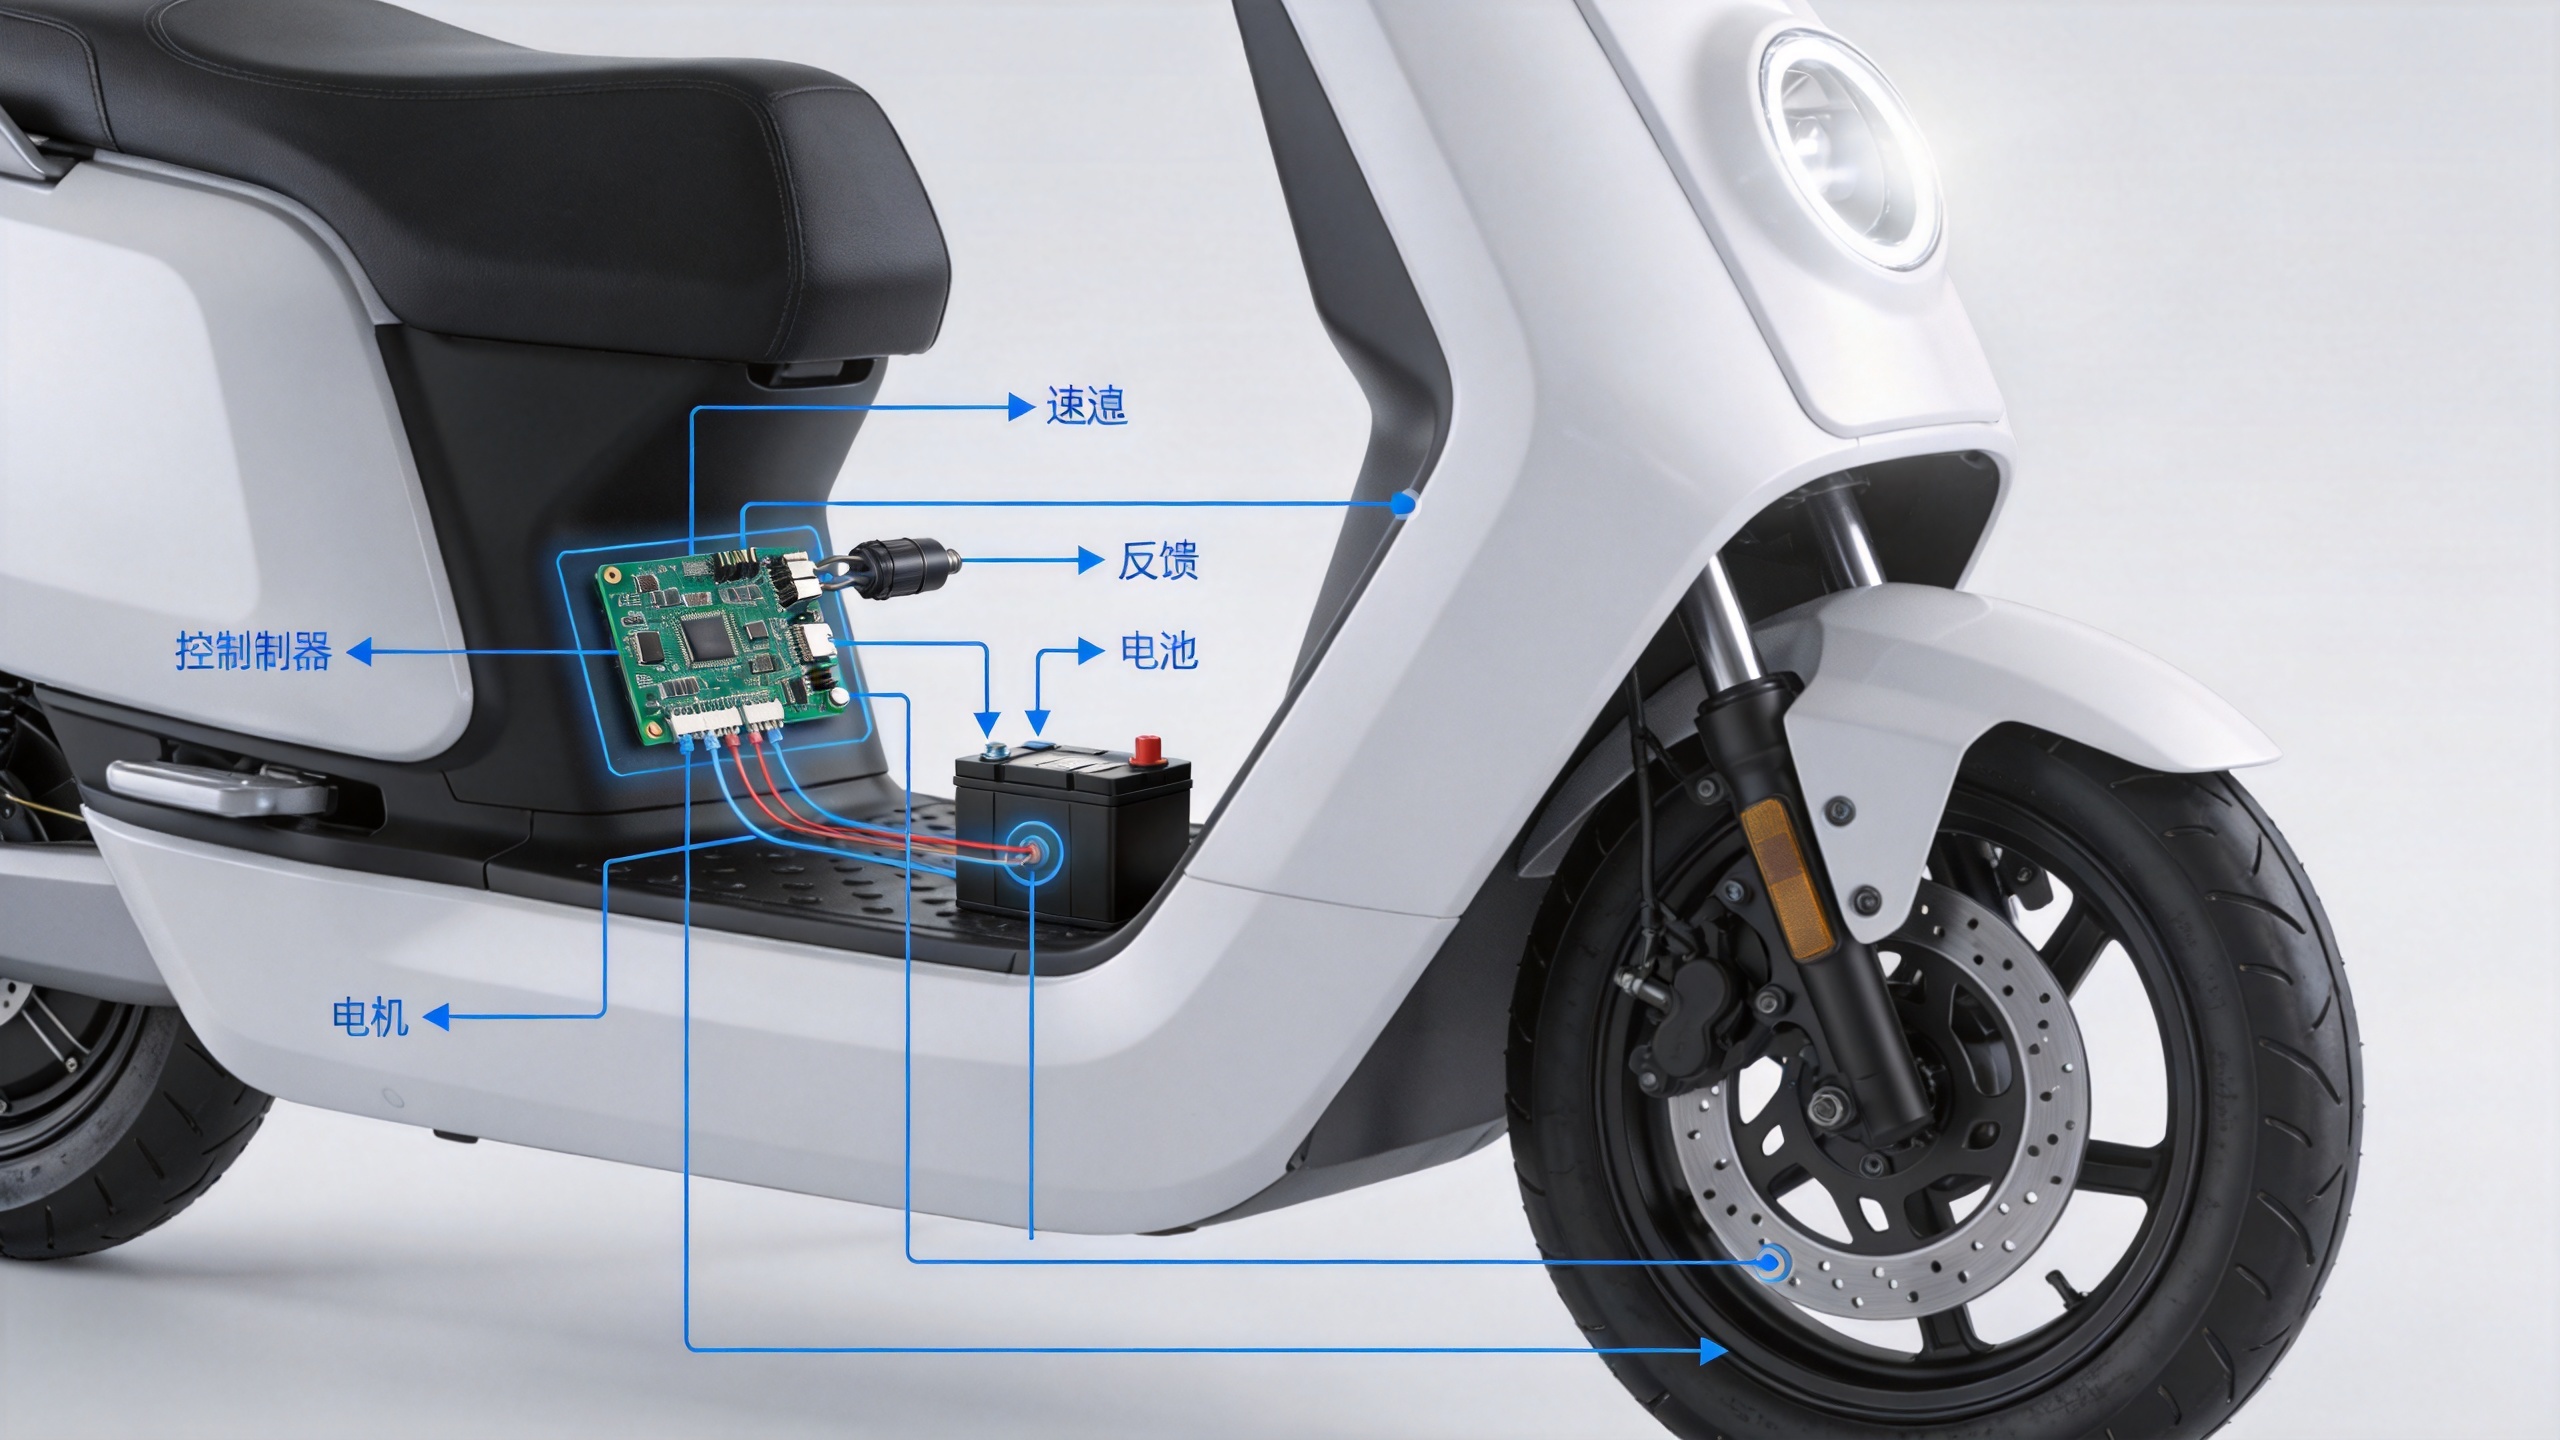
รายการตรวจสอบความเข้ากันได้สำหรับผู้ซื้อ
- เริ่มต้นด้วยอ้างอิงสกู๊ตเตอร์และตัวควบคุมที่ตรงกับแบบจำลองจริง บันทึกป้ายกำกับต้นฉบับของบอร์ด รุ่นยานพาหนะ จำนวนขั้วต่อ และรูปร่างของปลั๊ก ชื่อรุ่นเพียงอย่างเดียวมักกว้างเกินไป
- ตรวจสอบฐานไฟฟ้า ตัวควบคุม ระบบแบตเตอรี่ และมอเตอร์ที่ใช้แทนต้องมีค่าแรงดันไฟฟ้าที่เข้ากันได้ ยืนยันความสามารถในการจ่ายกระแสและข้อกำหนดด้านการป้องกันก่อนติดตั้ง
- ตรวจสอบสัญญาณตอบกลับจากมอเตอร์ เปรียบเทียบการต่อสายเฟสและปลั๊กเซ็นเซอร์ฮอลล์ ข้อ ก ระบบควบคุมแบบ PID ขึ้นอยู่กับสัญญาณตอบกลับที่ใช้งานได้ เมื่อการออกแบบระบุให้ใช้
- ตรวจสอบสัญญาณขาเข้าคันเร่ง คันเร่งแบบฮอลล์มักใช้สัญญาณแอนะล็อกแรงดันต่ำ แต่การจัดเรียงขาขั้วต่อและช่วงค่าที่คาดไว้แตกต่างกัน ห้ามจับคู่สายตามสีเพียงอย่างเดียว
- สอบถามเกี่ยวกับการจับคู่หน้าจอและเฟิร์มแวร์ ตัวควบคุมอาจต้องใช้แผงแสดงผลที่เข้ากันได้ โปรโตคอลการสื่อสารที่เหมาะสม หรือเวอร์ชันเฟิร์มแวร์เฉพาะ
- ทดสอบอย่างปลอดภัยหลังการติดตั้งเสร็จสิ้น เมื่อล้อขับเคลื่อนไม่สัมผัสพื้นดิน ให้ตรวจสอบพฤติกรรมขณะเริ่มต้น การตอบสนองของคันเร่ง การทำงานของระบบเบรก และสัญญาณข้อผิดพลาดก่อนนำรถออกใช้งานบนถนน
เมื่อใดควรปรับแต่งพารามิเตอร์ — และเมื่อใดไม่ควรทำ
การปรับแต่งพารามิเตอร์ PID เป็นงานเฉพาะทาง ไม่ใช่เกณฑ์แรกในการพิจารณาซื้อ หากตัวควบคุมรองรับการปรับค่า gain ได้ การเปลี่ยนแปลงค่าเหล่านี้โดยไม่มีค่าอ้างอิงที่ผ่านการตรวจสอบแล้วอาจก่อให้เกิดการสั่นสะเทือน การตอบสนองช้า หรือพฤติกรรมไม่เสถียร สำหรับผู้ซื้อส่วนใหญ่ การตั้งค่าจากโรงงานที่เข้ากันได้คือจุดเริ่มต้นที่เหมาะสมที่สุด ตัว ระบบควบคุมแบบ PID ควรจับคู่ให้สอดคล้องกับฮาร์ดแวร์ก่อน จากนั้นจึงทดสอบภายใต้สภาวะที่ควบคุมได้โดยช่างเทคนิคที่มีคุณสมบัติเหมาะสม หากจำเป็นต้องปรับแต่งจริง
ลำดับขั้นตอนนี้มีความสำคัญยิ่งโดยเฉพาะในการจัดซื้อชิ้นส่วน ความเข้ากันได้มีคุณค่ามากกว่าคำกล่าวอ้างแบบคลุมเครือว่า 'ให้สมรรถนะสูง' นอกจากนี้ยังช่วยให้ผู้จัดจำหน่ายและธุรกิจซ่อมบำรุงสามารถดำเนินการคืนสินค้า วิเคราะห์ปัญหา และเปลี่ยนชิ้นส่วนในอนาคตได้อย่างมีประสิทธิภาพมากขึ้น
การเลือกบอร์ดควบคุมสำรอง
สำหรับการซ่อมแซมที่เกี่ยวข้องกับ Mijia M365 ตัวเลือกหนึ่งที่มีให้คือ บอร์ดควบคุมแบบเปลี่ยนรูปลักษณ์ใหม่สำหรับสกูตเตอร์ Mijia M365 ให้ถือรายการนี้เป็นจุดเริ่มต้นสำหรับการยืนยันความเข้ากันได้เฉพาะรุ่น ไม่ใช่หลักฐานว่าสามารถใช้งานร่วมกันได้ทั่วไป โปรดเปรียบเทียบบอร์ดต้นฉบับ แรงดันแบตเตอรี่ ขั้วต่อของมอเตอร์และคันเร่ง การจัดวางหน้าปัดแสดงผล และข้อกำหนดด้านซอฟต์แวร์กับผู้จัดจำหน่ายก่อนสั่งซื้อ
New Image ให้การสนับสนุนลูกค้าด้วยการสื่อสารทางเทคนิคก่อนขายเพื่อตรวจสอบความเข้ากันได้ของอะไหล่สกูตเตอร์ ช่วงอะไหล่สกูตเตอร์ไฟฟ้าของ New Image เมื่อเปรียบเทียบตัวเลือกอะไหล่ทดแทน การจัดหาภาพถ่ายที่ชัดเจนของฉลากบอร์ดควบคุมต้นฉบับ ขั้วต่อทั้งหมด และรุ่นสกูตเตอร์จะช่วยลดความไม่แน่นอนก่อนเลือกบอร์ดที่เกี่ยวข้องกับการเปลี่ยนแปลง ระบบควบคุมแบบ PID การเปลี่ยนแปลง
ประเด็นสำคัญ
เอ ระบบควบคุมแบบ PID ช่วยให้บอร์ดควบคุมสกูตเตอร์จัดการสัญญาณตอบกลับ แทนที่จะทำหน้าที่เป็นการอัปเกรดแบบแยกเดี่ยว ผู้ซื้อจะได้ผลลัพธ์ที่ดีกว่าด้วยการยืนยันความสัมพันธ์ทางไฟฟ้าทั้งระบบ ได้แก่ แรงดันแบตเตอรี่ เซ็นเซอร์ฮอลล์ของมอเตอร์ สัญญาณจากคันเร่ง การจัดเรียงขาของขั้วต่อ การสื่อสารกับหน้าจอแสดงผล และเฟิร์มแวร์ เมื่อองค์ประกอบพื้นฐานเหล่านี้สอดคล้องกัน บอร์ดจะทำงานได้อย่างเหมาะสม ระบบควบคุมแบบ PID มีข้อมูลและบริบทของฮาร์ดแวร์ที่จำเป็นต่อการทำงานอย่างสม่ำเสมอ